
횡방향 치수를 픽셀 크기보다 훨씬 더 정밀하게 결정할 수 있는 이유
요약
산업용 영상 처리에서는 흔히 “픽셀은 측정 가능한 최소 횡방향 단위이다”라고 가정합니다. 이는 단순한 픽셀 카운팅에는 해당되지만, 가장자리, 선 또는 중심의 위치 결정에는 해당되지 않습니다. 서브픽셀 분석을 통해 픽셀 중심 사이의 가장자리 위치를 더 정확하게 결정할 수 있습니다. 본 애플리케이션 노트는 실제 사례를 통해 약 30µm x 30µm의 횡방향 픽셀 크기에도 불구하고 어떻게 2–3µm의 반복 정밀도를 달성하는지 보여줍니다(적절한 조건에서 통상적으로 ~1/10 픽셀).
1. 동기
많은 사용자가 픽셀 크기로부터 직접 측정 한계를 도출합니다.
- 픽셀 크기 = 최소 횡방향 측정량
- “서브픽셀”은 “마법”처럼 들립니다
핵심은 다음과 같습니다. 가장자리는 광학, 센서 및 조명에 의해 정확히 하나의 픽셀에서 급격한 변화로 투영되는 것이 아니라, 여러 픽셀에 걸친 전이로 나타납니다. 바로 이 전이 과정에 픽셀 중심 사이의 위치를 결정하기 위한 정보가 포함되어 있습니다.
2. 기본 원리: 서브픽셀이 가능한 이유
가장자리가 픽셀 중심을 정확히 통과하지 않으면 그 강도가 여러 인접 픽셀로 분산됩니다. 이로 인해 여러 픽셀에 걸쳐 밝기 변화(전이 프로파일)가 발생합니다.
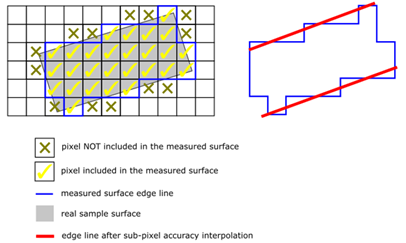
그림 1: 서브픽셀 정밀 가장자리 결정 원리
“변화의 픽셀 인덱스”를 결정하는 대신, 가장자리 위치를 연속적인 파라미터로 추정합니다. 예를 들어 다음과 같은 방법을 사용합니다.
- 그래디언트 최대값 주변의 보간(1D/2D)
- 가장자리 프로파일에 모델 피팅(예: 시그모이드/오차 함수)
- 많은 서브픽셀 가장자리 지점에 대한 기하학적 피팅(선/원)(최소자승법)
중요: 서브픽셀이 “무한히 정밀함”을 의미하지는 않습니다. 달성 가능한 정밀도는 다음과 같은 요인에 의해 제한됩니다.
- 신호 대 잡음비(SNR)
- 비트 깊이 / 양자화
- 광학(MTF), 초점, 움직임
- 대비 및 조명(포화 방지)
- 모델/피팅 바이어스(계통 오차)
실무 지침: 양호한 조건에서는 “픽셀 정밀도” 대비 5배에서 10배의 향상이 현실적입니다.
3. 측정 대상 및 설정
3.1 측정 대상
예시로는 6개의 원형 공동(cavity)이 있는 PCB 커넥터 DFMC 1,5/3-ST-3,5(© Phoenix Contact)를 사용합니다.
- 공칭 직경: Ø 3.0mm
- 공차: ± 50µm (LSL = 2.95mm, USL = 3.05mm)
목표:
- 직경 결정의 반복 정밀도
- 실무에서의 서브픽셀 능력 입증
3.2 측정 시스템
- S40U 센서가 장착된 heliInspect™ H9S 0.8×
- 조명: 적색 LED
- 기구부: heliProfiler™ P4에 장착
- 분석: 윤곽 검출 + 원 피팅(최소자승법 / RLS)
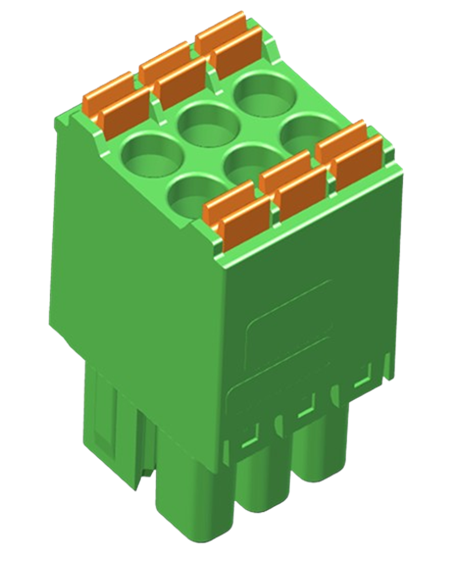
그림 2: 측정 대상(커넥터) 및 측정 구성/공동의 모습
4. 데이터 수집 및 분석
4.1 3D 데이터 및 ROI 선택
윤곽 분석을 위해 충분한 신호가 있는 영역(노이즈 레벨 이상)만 평가합니다. 6개의 공동을 ROI로 선택합니다.
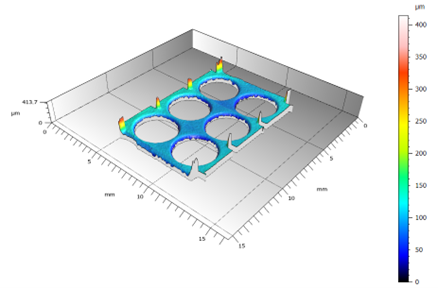
그림 3: 원시 윤곽/가장자리 지점 – 픽셀 그리드 이산화가 보임
4.2 서브픽셀 가장자리 지점 및 원 피팅
다음 단계에서는 서브픽셀 가장자리 지점을 결정하고 여러 지점에 대해 원 피팅을 수행합니다. 개별 지점이 “약간의 서브픽셀” 수준일지라도, 많은 지점의 조합은 추정치를 크게 안정화합니다.
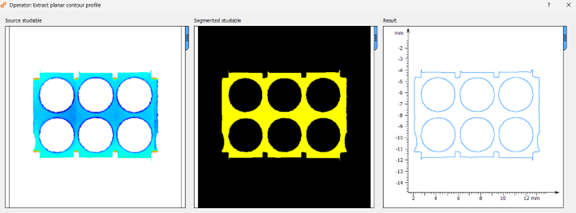
그림 4: 윤곽 지점에 대한 최적 적합 원(최소자승법/RLS)
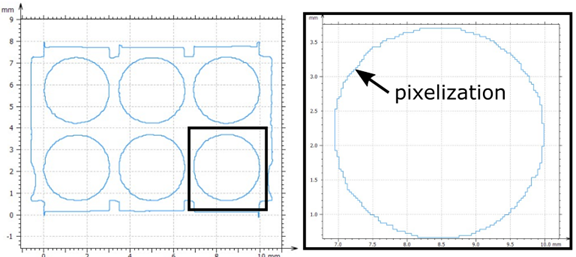
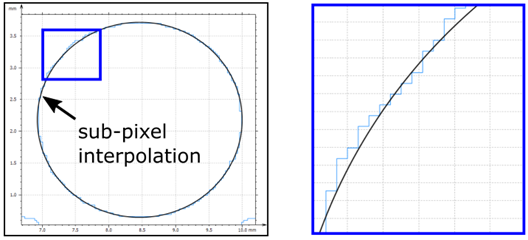
그림 5: 상세: 원시 윤곽(픽셀화됨) vs. 피팅(매끄러움) – 서브픽셀 작동 원리.
5. 결과: 반복 정밀도
5.1 측정 계획
- 동일한 위치에서 30회 반복
- 촬영당 6개의 공동 분석
- 지표: 직경의 평균값(µ) 및 표준편차(σ)
5.2 결과
모든 공동과 반복 횟수를 결합한 결과는 다음과 같습니다.
- 평균값: µ = 3.043mm
- 표준편차: σ = 0.0025mm = 2.5µm
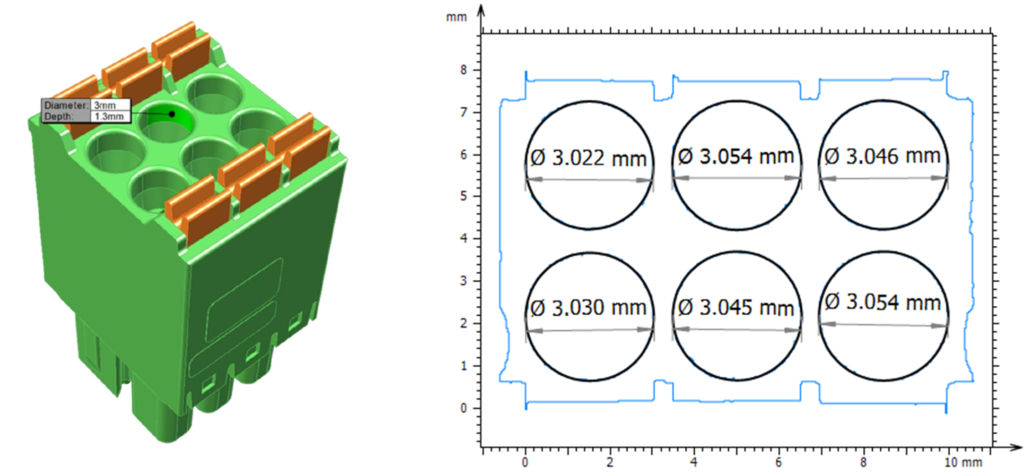
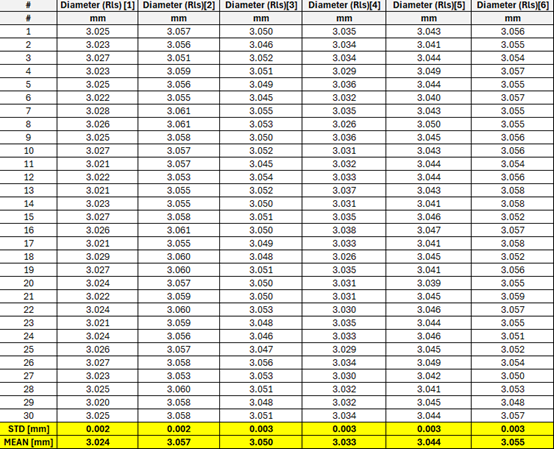
그림 6: 30회 반복에 따른 공동별 측정값
확인 사항:
- 2–3µm 범위의 산포는 약 30µm 픽셀 크기에서 “~1/10 픽셀”과 일치합니다.
- 평균값이 상한 공차(USL = 3.05mm)에 가깝습니다. 이는 Cp/Cpk와 관련이 있습니다.
6. 공정 능력 지수 Cg 및 Cgk
여기서는 Cp/Cpk 지표를 사용하여 공차 및 평균값의 위치와 관련하여 측정 산포를 분류합니다.
6.1 정의
Cg → “산포 대비 공차의 폭은 어느 정도인가?”
Cgk → “실제 공정 위치를 고려할 때 사용 가능한 공차는 얼마나 남았는가?”
6.2 값 대입
- LSL = 2.95mm
- USL = 3.05mm
- 공차 폭 = 0.10mm
- σ = 0.0025mm ⇒ 6σ = 0.015mm, 3σ = 0.0075mm
- µ = 3.043mm
Cg:
Cp = 0.10 / 0.015 ≈ 6.67
Cgk:
(USL − µ) / (3σ) = (3.05 − 3.043) / 0.0075 ≈ 0.93
(µ − LSL) / (3σ) = (3.043 − 2.95) / 0.0075 ≈ 12.4
Cgk = min(0.93; 12.4) = 0.93
6.3 해석
- Cg가 매우 높음: 공차 대비 산포가 매우 작음 → 매우 정밀한 측정.
- Cgk가 Cg보다 현저히 작음: 평균값이 USL에 가까움. 이는 “과도한 노이즈”가 아니라 위치/오프셋(예: 실제 부품이 약간 큼, 캘리브레이션, 임계값, 피팅 바이어스)을 나타냅니다.
7. 실무 팁: 서브픽셀 성능을 안정적으로 달성하는 방법
서브픽셀 정밀도는 “마법”이 아니라 좋은 이미지 조건에서 나옵니다.
- 가장자리에서의 높고 안정적인 대비 (플레어 아티팩트 없음)
- 포화 없음 (프로파일이 잘리지 않아야 함)
- 좋은 초점 / 안정적인 광학계 (MTF)
- 좋은 SNR (적절한 노출, 안정적인 조명)
- 강력한 피팅 (충분한 지점, 타당한 모델)
- 일정한 분석 파라미터 (그렇지 않으면 바이어스가 드리프트됨)
8. 결론
이 예시는 왜 횡방향 측정이 픽셀 크기에 제한되지 않는지 보여줍니다. 여러 픽셀에 걸친 신호 분포를 통해 가장자리의 위치와 그로부터 도출된 기하학적 구조를 서브픽셀 단위로 결정할 수 있습니다. 측정 시리즈에서 횡방향 픽셀 크기가 약 30µm임에도 불구하고 σ ≈ 2.5µm의 반복 정밀도를 달성했습니다.
횡방향 픽셀 크기는 측정 정밀도의 물리적 한계가 아니라, 연속 신호의 샘플링 기반일 뿐입니다.
 Heliotis AG